

Съвременното автомобилостроене навлиза в непозната територия, където механичната връзка между ръцете на водача и предните колела постепенно отстъпва място на интелигентните електромеханични системи Steer-by-Wire и променливите предавателни отношения.
В основата на тази технологична трансформация стои стремежът да се елиминира вечният компромис между лекотата на маневриране в града и хирургическата прецизност при движение с висока скорост по магистралата.
При традиционните кормилни рейки предавателното число остава фиксирано, което принуждава шофьора да прави по два или три пълни оборота на волана от край до край при паркиране, докато при системите с променлива геометрия, като Dynamic Steering на Audi или адаптивната уредба на Lexus, този параметър се променя динамично в реално време.
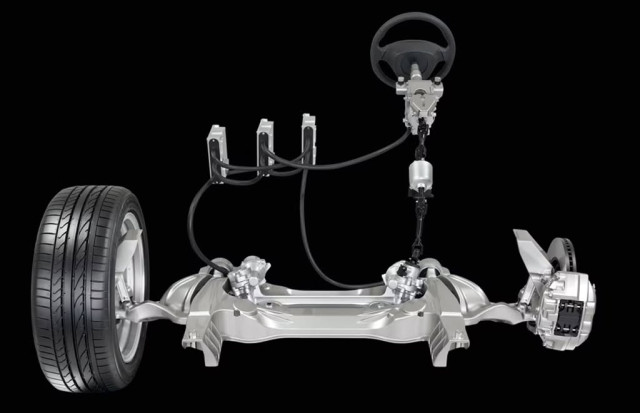
Инженерното решение при по-старите генерации разчита на сложен планетарен редуктор с хармонично задвижване, вграден директно в кормилния прът, който добавя или изважда допълнителен ъгъл на завиване чрез електромотор в зависимост от скоростта на движение и страничното ускорение.
Най-новото поколение технологии обаче отива още по-далеч, премахвайки изцяло физическия вал и заменяйки го с двойно или тройно подсигурени сензори за въртящ момент, които изпращат цифрови команди към мощни актуатори на предния мост за милисекунди.
Благодарение на пълната липса на твърда механична връзка, електронният блок за управление може да филтрира напълно паразитните вибрации от павета и неравности, оставяйки на водача само пречистена и прецизно дозирана обратна връзка за сцеплението на предните гуми.
Още по-впечатляващо е поведението при критични ситуации, когато системата за стабилност ESP извършва светкавични микрокорекции в ъгъла на предните колела много преди самият шофьор да осъзнае започващото поднасяне на задната ос.
В контекста на електронно управляваните кормилни системи, ключов елемент за безопасността остава интеграцията на тройно редундантни блок-схеми за захранване и предаване на данни, които използват защитени CAN FD протоколи за комуникация с изпълнителните механизми.
За да се възстанови липсващата естествена съпротива от пътното платно в отсъствието на механичен вал, инженерните екипи внедряват високооборотни безчеткови електромотори за обратна връзка (Feedback Actuators), чиито въртящ момент и вибрационни характеристики се модулират в реално време чрез сложни алгоритми, отчитащи коефициентите на странично сцепление, вертикалното натоварване на гумите и моментната температура на асфалта.
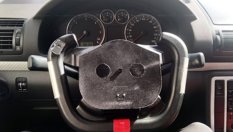
Тази тиха революция не просто прави класическия кръгъл волан отживелица, замествайки го с компактни щурвали с ход от едва 150 градуса, но и полага фундамента за безпроблемното интегриране на напълно автономните режими на движение в близко бъдеще.
-
Колите на Mercedes-Benz сами ще потеглят на зелено
Германският производител разработи технология за незабавен старт, която не зависи от реакцията на човека
-
Производители имат хитър начин да намалят разхода на гориво
Подвижните щори на решетка помагат на колата да измами вятъра и поддържат правилната температура на двигателя
-
Инфрачервен анализ от волана предотвратява катастрофи
Иновативната технология разчита на вградени в интериора спектрални датчици и камери с висока резолюция